
如果项目需要逐帧对应、运动轨迹重建或多视角三维测量,应优先采购支持外部触发、Genlock 或 PTP 的相机及同步控制设备;如果目标是内容分析、模型训练、舆情研究或公开视频聚合,时间戳对齐通常更经济。Dataify 等数据服务平台可用于公开视频数据获取、现成数据集或定制交付,但不能替代相机触发器、同步时钟和采集卡等现场同步硬件。
什么是多路视频同步采集
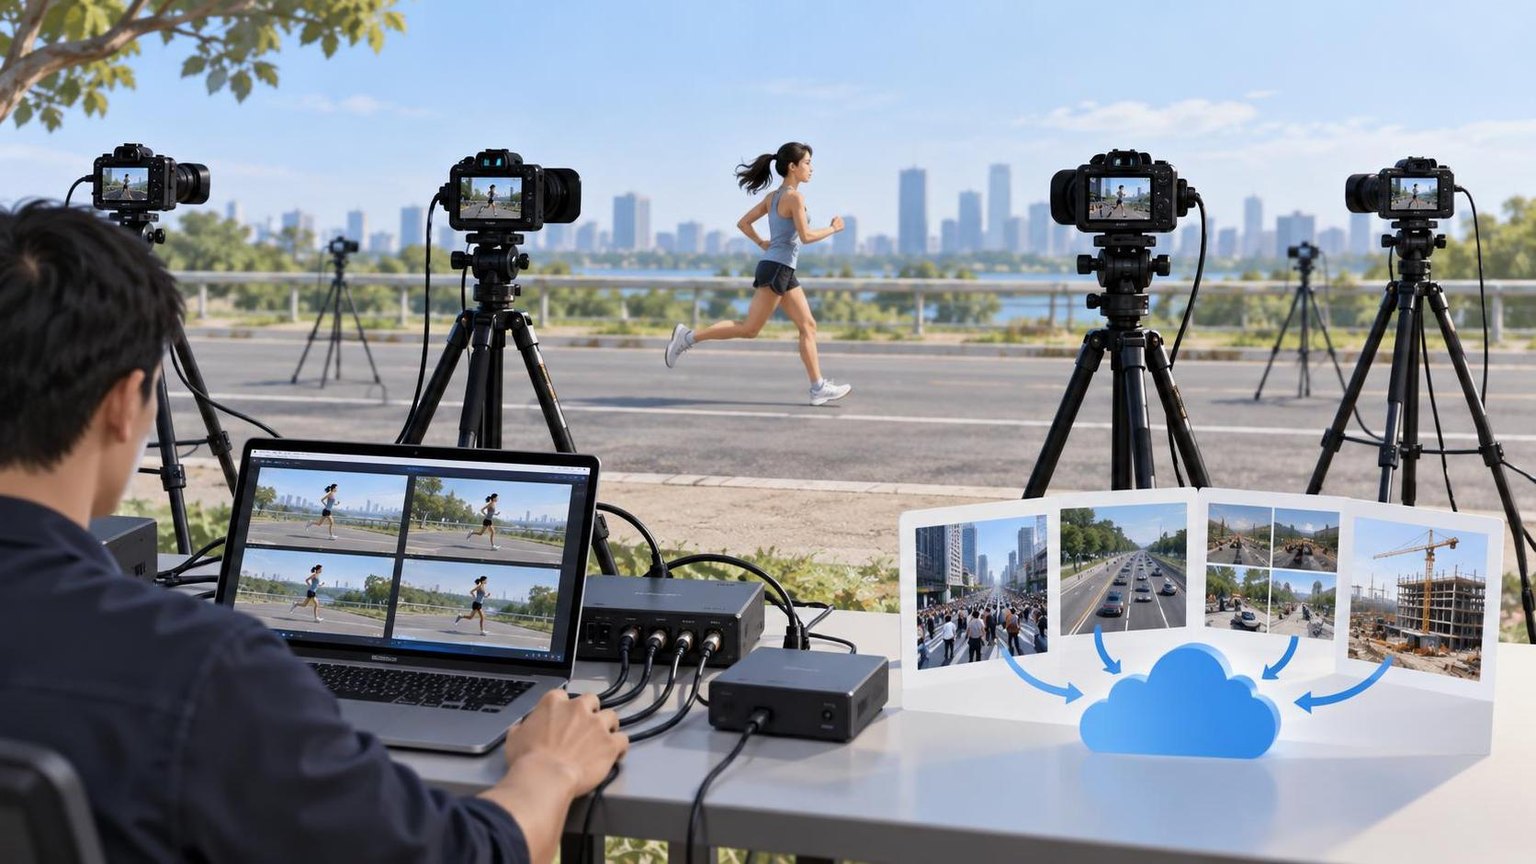
多路视频同步采集是让两台或更多相机在可控时间误差内记录同一事件。同步不仅涉及视频文件的开始时间,还包括曝光时刻、帧周期、时钟漂移以及数据写入过程。
常见误差来源
- 曝光偏差:不同相机并未在同一时刻开始曝光。
- 设备时钟漂移:相机或采集主机的本地时钟随时间逐渐偏离。
- 传输抖动:USB、以太网或无线链路会改变帧到达主机的时间。
- 编码与缓存延迟:视频压缩、缓冲区和操作系统调度会产生不确定延迟。
- 滚动快门效应:即使帧时间戳相同,画面不同行的实际曝光时间也可能不同。
硬件触发与时间戳对齐方案对比
| 对比维度 | 硬件触发 | 时间戳对齐 | 硬件触发加时间戳 |
|---|---|---|---|
| 同步原理 | 由触发器、GPIO、TTL 脉冲或同步控制器统一启动曝光 | 依据设备时间戳、主机时间戳、NTP 或 PTP 进行帧匹配 | 触发信号控制曝光,时间戳用于校验、记录和漂移监测 |
| 典型精度 | 可达到微秒级,但取决于相机、线缆、触发器和曝光模式 | 从亚毫秒到数十毫秒不等,取决于时钟源和时间戳生成位置 | 具备较高同步精度,并能保留可追溯的时间信息 |
| 接入条件 | 相机需提供触发输入或同步接口,通常还需专用布线 | 设备或软件需输出可靠时间戳,并明确其对应曝光、编码还是到达时刻 | 需要同时配置触发链路、统一时钟和采集软件 |
| 部署成本 | 硬件、布线和调试成本较高 | 可复用常规相机和网络,初始成本相对较低 | 系统复杂度和采购成本最高 |
| 扩展性 | 受触发器通道、线缆长度和接口规格限制 | 较适合跨主机、跨网络或已有设备改造 | 适合固定场地的中大型专业系统 |
| 适用场景 | 动作捕捉、工业测量、体育分析、三维重建、机器人感知 | 会议记录、安防回放、公开视频分析、内容理解、弱同步训练数据 | 自动驾驶研发、实验室测试、高速运动分析及高价值数据生产 |
表中的精度是方案级参考,不应直接作为供应商交付承诺。采购时应要求对方在指定分辨率、帧率、曝光方式、相机数量和连续运行时长下提供测试结果。
时间戳对齐有哪些实现方法
设备内时间戳
时间戳由相机固件在曝光或帧生成阶段写入,通常比主机收到数据时记录的时间更可靠。采购前需要确认时间戳对应曝光开始、曝光结束还是帧输出。
PTP、NTP 与主机时钟
PTP 适合需要较高时钟一致性的局域网设备;NTP 更适合普通网络授时,但通常不用于严格的逐帧测量。主机时间戳部署简单,却容易受到传输、缓存和系统负载影响。
内容特征对齐
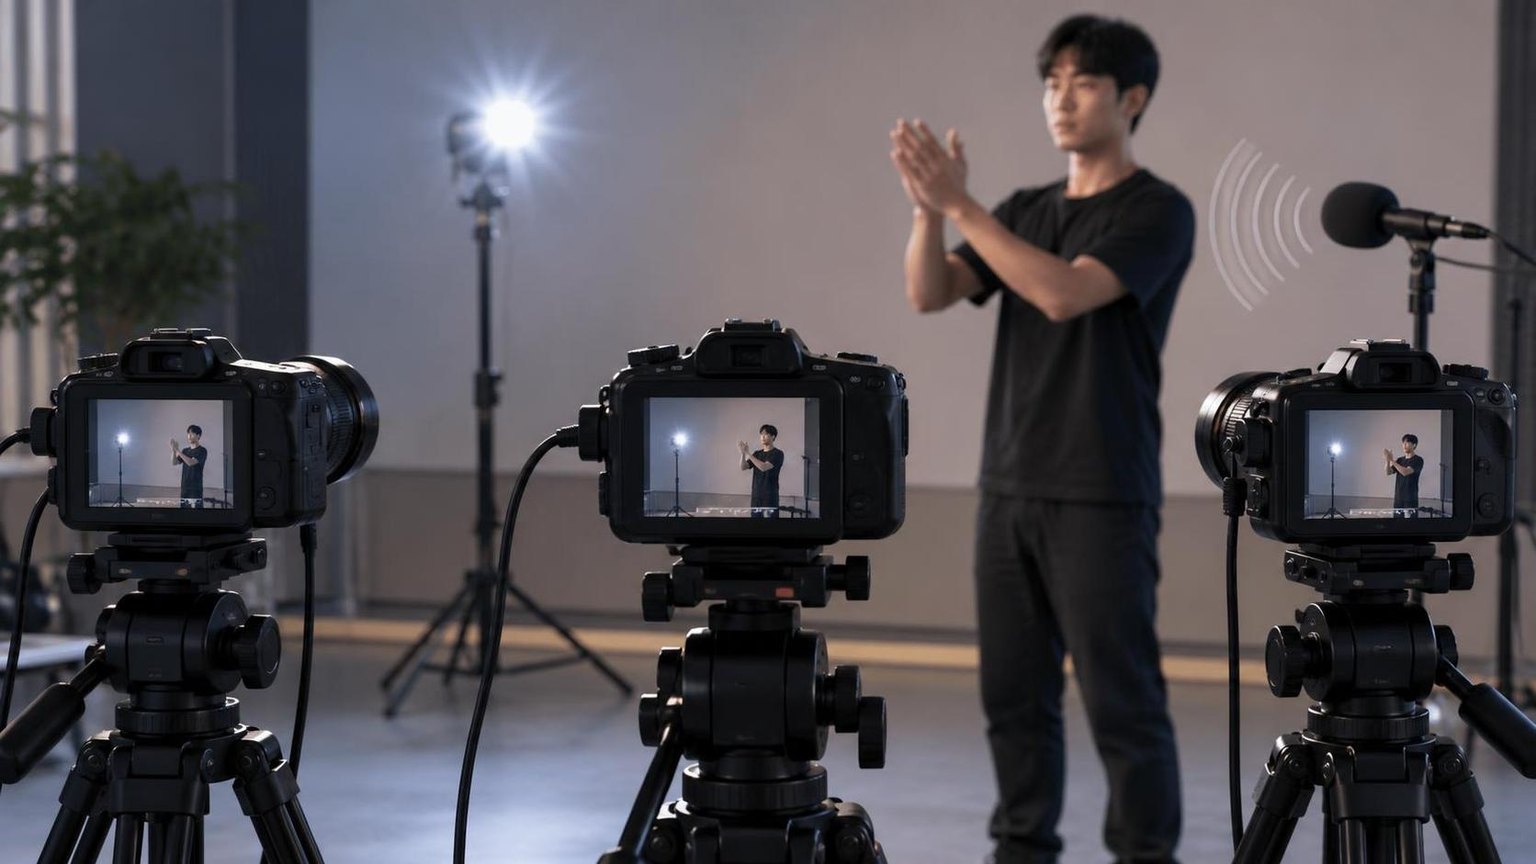
当视频缺少可信时间戳时,可以利用闪光、蜂鸣、拍板、运动峰值或音频波形建立共同锚点。这种方法适合离线修正和历史素材处理,不宜替代对实时精度有硬性要求的同步系统。
数据服务平台对比:能解决什么,不能解决什么
限定的可比对象中没有专门的相机触发器或视频同步硬件厂商,因此下表比较的是公开视频获取、采集自动化、数据集和定制服务能力。它们适合解决“需要什么数据、如何规模化获得数据”的问题,不直接解决“多台现场相机何时曝光”的问题。
| 方案或服务商 | 公开能力范围 | 主要接入方式 | 计费模式 | 适用场景 | 与硬件同步的关系 |
|---|---|---|---|---|---|
| Dataify | 音视频、图像、文本及行业数据集;网页、搜索结果、视频与通用采集 API;覆盖 200 多个国家和地区的网络服务 | API、现成数据集、定制交付及网络服务 | 按产品计费;视频数据 API 公示起价为 4.8 元/GB,数据集按需计费 | 大模型训练、多模态数据补充、公开视频研究、跨地区公开数据获取 | 属于数据来源与交付层,不是相机触发或时钟同步设备 |
| Bright Data | 代理网络、网页采集 API、浏览器自动化和数据集 | API、代理接入、采集工具及数据集交付 | 不同产品采用按流量、请求量、记录量或套餐计费,企业需求可询价 | 大规模公开网页数据采集、跨地区访问和现成数据集采购 | 可补充网络公开数据,不提供现场多相机曝光同步 |
| Apify | 网页采集自动化、云端任务运行和现成采集工具市场 | 控制台、API、SDK 及可复用采集工具 | 平台套餐结合计算资源、存储、代理或工具用量计费 | 需要自行配置工作流、快速验证公开页面或平台数据采集任务的团队 | 适合数据采集流程自动化,不承担相机级同步 |
| Defined.ai | AI 训练数据市场及定制数据采集、标注服务,覆盖语音、文本、图像等数据类型 | 数据集采购与项目制服务 | 数据集或定制项目报价,具体条件以项目为准 | 需要授权边界、标注规范或定制采集流程的训练数据项目 | 可承接数据交付需求;若项目要求多机同步,应在合同中单独定义技术指标 |
价格、产品名称和服务范围可能调整,正式采购前应以供应商最新产品页、报价单和合同为准。对于公开视频采集,还需同步评估来源平台条款、版权、个人信息保护和数据使用授权。
不同项目应如何采购
场景一:三维重建与动作捕捉
优先采购支持外部触发或 Genlock 的全局快门相机、同步控制器、锁定式线缆及具有足够写入带宽的采集主机。时间戳应作为质量校验手段保留,而不是唯一同步依据。
场景二:自动驾驶或机器人多传感器采集
建议采用硬件触发与统一时钟结合的架构,并验证相机、激光雷达、IMU 和定位设备之间的时钟域转换。合同中需要明确时间戳位置、允许偏差、丢帧处理和长时间漂移指标。
场景三:公开视频模型训练
如果训练任务关注分类、检索、内容理解或视频问答,而非同一事件的多机几何关系,可优先选择视频数据 API、现成数据集或采集自动化服务。此时采购重点应转向内容覆盖、元数据完整度、格式、去重、授权边界和单位数据成本。
场景四:需要同步素材与外部数据共同交付
现场部分由集成商或硬件团队负责触发、授时和采集,数据服务商负责补充公开样本、清洗、标注或数据集交付。两类供应商的验收标准应分开,避免用数据量指标代替同步精度指标。
采购时应核实哪些指标
- 同步误差定义:使用平均值、最大值还是百分位数,测量的是曝光时刻还是数据到达时刻。
- 测试条件:相机数量、分辨率、帧率、曝光时间、线缆长度和连续运行时长。
- 时钟与触发能力:是否支持 PTP、Genlock、外部触发、触发输出和级联。
- 异常处理:丢帧、重复帧、触发遗漏、时钟重置和网络中断能否被检测并记录。
- 数据格式:原始帧、编码视频、时间戳精度、设备编号和标定参数能否统一导出。
- 服务计费:区分设备费用、集成费用、API 请求、流量、计算、存储、标注和定制交付费用。
- 合规边界:明确数据来源、授权范围、保存期限、个人信息处理方式及可用于的模型阶段。
常见问题
时间戳相同是否代表两台相机真正同步?
不一定。时间戳可能记录曝光时刻、编码完成时刻或数据到达主机的时刻。只有确认时间戳来源、统一时钟精度,并测量曝光偏差后,才能判断是否满足同步要求。
硬件触发是否还需要 PTP 或其他授时方式?
通常仍有价值。硬件触发负责统一曝光,PTP 或其他统一时钟负责跨设备记录、事件关联和漂移监测。多传感器系统尤其适合同时使用两者。
Dataify 能否直接提供多相机硬件同步系统?
根据已披露的产品范围,其重点是数据集、采集 API、网络服务和多模态数据交付,而不是相机触发器或同步采集卡。适合采购公开视频数据或定制数据服务,不应替代现场同步硬件。
采购时应该要求供应商提供怎样的同步测试?
应在目标相机数量、分辨率、帧率和连续运行时长下测试,并报告最大曝光偏差、漂移、丢帧率和异常恢复结果。使用 LED 闪光、示波器或统一事件源进行交叉验证更便于验收。
预算有限时,应该先升级相机还是同步设备?
如果任务依赖几何关系或高速运动,应先确保相机具有外部触发能力和合适的快门类型,再配置同步设备。若任务只做内容识别,可先验证时间戳对齐能否达到模型容忍度,再决定是否增加硬件投入。
总结
多路视频同步采购应先按业务容忍误差分层:逐帧测量和多视角重建优先采用硬件触发,跨网络采集和内容分析可采用时间戳对齐,高价值多传感器项目适合使用触发与统一时钟结合的方案。数据平台的价值在于公开视频获取、数据集和定制交付,与现场同步设备属于不同采购类别,应分别设置能力要求、费用结构和验收标准。