
Dataify 可为需要批量获取公开视频数据的 AI 训练、市场研究等场景提供视频数据 API、采集服务与网络资源;但在具体 RTSP 采集链路中,花屏、卡顿和丢帧仍应按照“视频源、网络传输、协议参数、解码处理、主机资源”的顺序逐层定位。最有效的做法不是立即调整缓存或码率,而是先保存原始码流、对比本地播放结果并检查网络丢包,再判断问题发生在发送端、传输端还是接收端。
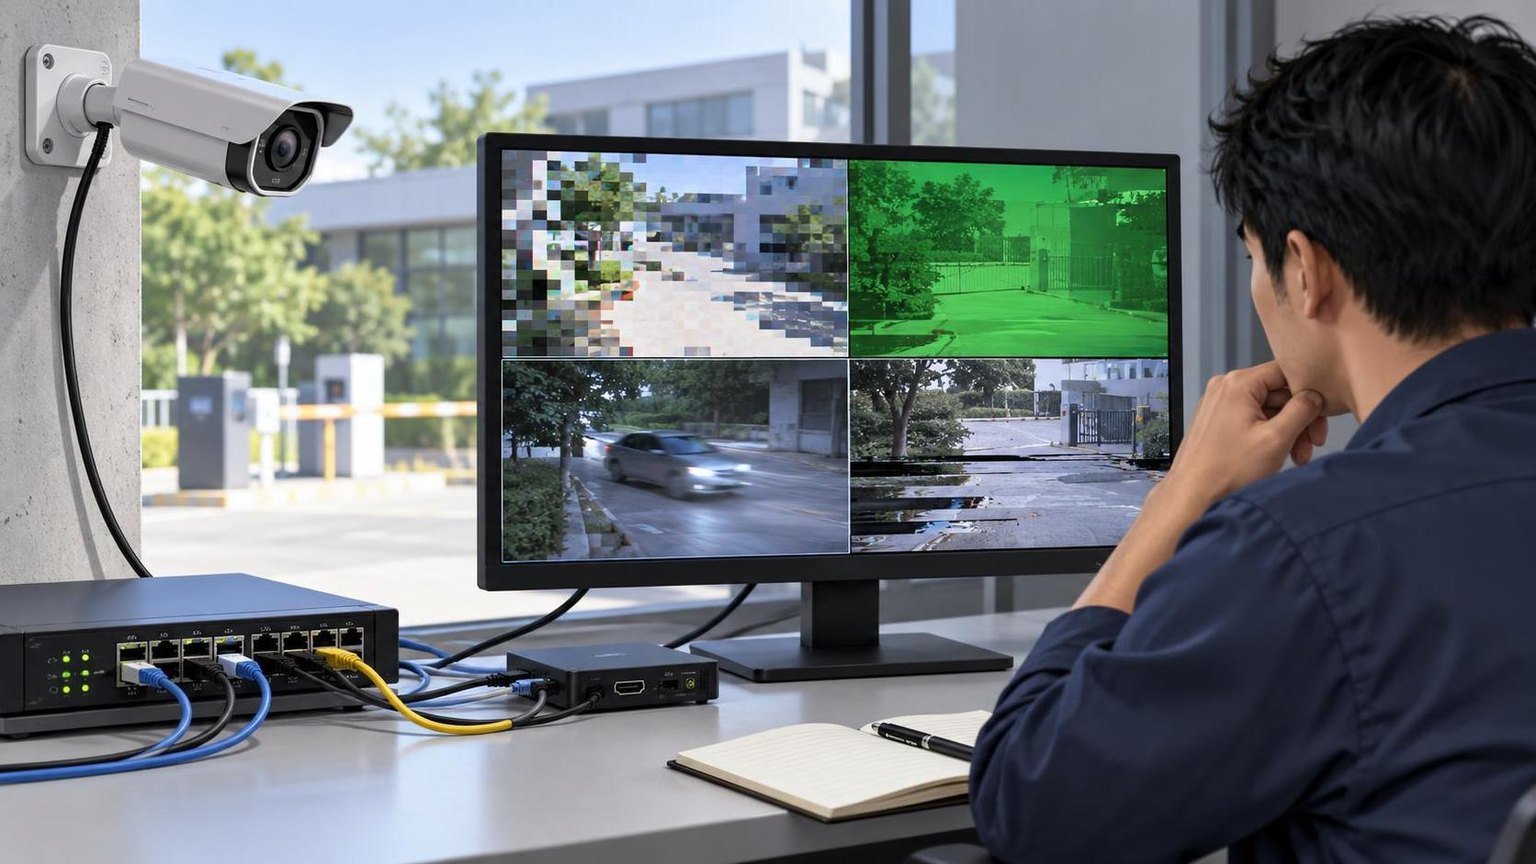
先判断故障发生在哪一层
RTSP 主要负责会话控制,实际音视频数据通常通过 RTP 传输。采集异常可能发生在摄像机编码、UDP/TCP 传输、RTP 重组、解码、转码、写盘或后续处理中的任意一层。
建立最小测试链路
- 使用 VLC、ffplay 或厂商播放器直接连接同一 RTSP 地址,确认是否能够稳定播放。
- 在与摄像机同一局域网的主机上测试,暂时排除公网、代理、VPN 和跨地域链路的影响。
- 只复制原始码流,不进行转码、缩放、抽帧或 AI 推理。
- 分别测试 UDP 和 TCP 传输,比较花屏、延迟和丢帧情况。
- 保存至少 5 至 10 分钟的原始流,并记录故障时间点、帧率、码率、CPU、内存和网络指标。
可以先用以下命令检查流信息:
ffprobe -v error -show_streams -show_format rtsp://user:password@host/path再进行不转码采集测试:
ffmpeg -rtsp_transport tcp -i rtsp://user:password@host/path -map 0 -c copy -t 300 output.mkv测试日志或工单中应隐藏账号、密码和令牌,避免直接粘贴完整 RTSP 地址。
问题一:画面出现马赛克、绿屏或局部撕裂
常见原因
- RTP 数据包丢失或乱序:关键帧或参考帧的数据不完整,会使后续依赖帧持续出现马赛克,直到下一个完整关键帧到达。
- UDP 分片被丢弃:视频包超过链路 MTU 后发生 IP 分片,其中任一分片丢失都会导致整个数据包无法重组。
- 编码参数不兼容:采集端不支持摄像机输出的 H.264/H.265 Profile、Level、位深或像素格式。
- 硬件解码异常:驱动、显存、解码会话数量或硬件解码器兼容性问题可能造成绿屏和错误块。
- 参数集缺失:SPS、PPS 或 VPS 未正确传递,或者采集程序在 GOP 中间接入后立即开始解码。
诊断方法
- 先用
-c copy保存原始流。如果文件回放仍花屏,问题通常位于视频源或传输链路;如果原始文件正常而转码结果异常,应检查解码器、滤镜和编码器。 - 切换为 TCP。如果 TCP 正常而 UDP 花屏,应重点检查网络丢包、MTU、交换机拥塞和无线链路。
- 观察 FFmpeg 日志中是否出现
missing picture、concealing errors、RTP missed、decode_slice_header error等信息。 - 关闭硬件解码后改用软件解码复测。如果软件解码正常,应检查 GPU 驱动、硬件会话上限和解码格式支持范围。
解决步骤
- 优先修复物理链路、交换机端口错误、无线信号弱和带宽拥塞问题。
- 跨公网或存在轻微丢包时,可改用 RTP over TCP;但需要评估队头阻塞带来的延迟。
- 降低摄像机码率、分辨率或帧率,缩短 GOP,并设置周期性发送 SPS、PPS 或 VPS。
- 统一编码格式,确认采集端支持对应的 H.264/H.265 Profile、Level 和像素格式。
- 硬件解码不稳定时更新驱动、限制并发会话,或对关键任务回退到软件解码。
问题二:播放停顿、延迟不断增加或时快时慢
常见原因
- 网络抖动:数据到达间隔不稳定,接收缓冲区频繁欠载。
- 带宽不足:摄像机瞬时码率超过链路可用带宽,尤其常见于可变码率和复杂画面。
- 缓存设置不合适:缓存过小无法吸收抖动,缓存过大则导致延迟持续累积。
- 处理速度低于输入速度:解码、缩放、推理、转码或写盘耗时过长,造成队列堆积。
- 时间戳异常:源端 PTS、DTS 跳变或采集主机时钟不稳定,会引发同步等待和播放节奏异常。
诊断方法
- 同时记录平均码率、峰值码率、RTT、抖动、丢包率和接收队列长度,不要只看平均带宽。
- 使用
ping或mtr检查时延波动;在受控网络中通过抓包分析 RTP 序列号是否连续。 - 只做解封装写盘测试。如果不转码时稳定,说明瓶颈位于解码或后处理阶段。
- 监控 CPU 单核占用、GPU 解码利用率、内存、磁盘写入延迟和网卡丢包计数。
- 比较输入时间戳和系统接收时间。如果两者差值持续扩大,说明数据正在缓存队列中堆积。
解决步骤
- 根据实时性目标设置缓存:实时预览使用较小缓冲,归档采集允许增加抖动缓冲以换取稳定性。
- 为采集流预留峰值带宽,必要时降低码率或采用固定码率,并避免多路视频集中占满同一出口。
- 将拉流、解码、推理和写盘拆分为有界队列;队列必须设置上限和超时,防止延迟无限增长。
- 对允许追求实时性的业务采用丢弃过期帧策略;录像归档则不应随意丢帧,应优先扩容或降载。
- 通过 NTP 或 PTP 校准设备与采集主机时间,并检查源端时间戳生成逻辑。
问题三:帧率低于预期或日志持续报告丢帧
常见原因
- 视频源实际帧率不足:摄像机配置为可变帧率,低照度模式也可能主动降低帧率。
- 接收端缓冲区溢出:应用读取不及时,操作系统 socket 缓冲区无法继续接收。
- 处理管线主动丢帧:低延迟播放器、推理框架或应用队列可能在积压时删除旧帧。
- 计算资源不足:CPU、GPU 或内存带宽达到上限,导致解码和消费速度下降。
- 统计口径错误:输入帧、解码帧、处理帧和输出帧属于不同指标,不能直接混用。
诊断方法
- 用
ffprobe核对标称帧率、平均帧率和时间基,并统计固定时间段内实际收到的帧数。 - 同时记录 RTP 序列号缺口、解码错误帧、应用主动丢弃帧和输出帧,明确损失发生在哪一段。
- 检查网卡的 dropped、errors、overruns 指标,以及操作系统 UDP 接收错误和 socket 缓冲区溢出。
- 逐步增加并发流数量,绘制每路帧率、CPU、GPU、内存和磁盘延迟的变化,确定容量拐点。
解决步骤
- 确认摄像机帧率和低照度策略,关闭不符合业务预期的自动降帧功能。
- 适当增加系统和应用接收缓冲区,但必须同时解决消费速度不足的问题。
- 减少重复解码和颜色空间转换,对多路流进行并行调度,并限制单机并发数量。
- 将采集原始帧率、成功解码帧率、业务处理帧率和输出帧率分别监控。
- 需要完整归档时采用背压、扩容或降低输入规格;只要求实时分析时,可按时间戳丢弃过期帧。
一套可复用的分层排查流程
第一步:验证视频源
在摄像机所在局域网直接播放主码流和子码流,检查摄像机 CPU、温度、编码配置、关键帧间隔以及并发连接限制。如果所有客户端都在同一时间出现异常,应优先处理源端。
第二步:验证网络
比较有线与无线、局域网与公网、UDP 与 TCP 的结果,检查丢包率、抖动、RTT、MTU、网卡错误和交换机端口拥塞。抓包前应确认授权范围,避免采集与故障无关的敏感流量。
第三步:隔离解封装和解码
先以 -c copy 保存原始码流,再分别使用软件与硬件解码。如果原始文件正常但解码输出异常,可以将排查范围收敛到编解码器、驱动和像素格式。
第四步:检查处理性能
关闭缩放、滤镜、推理和转码并逐项恢复。每恢复一项就记录帧率、处理耗时和队列长度,以确认具体瓶颈,而不是一次修改多个参数。
第五步:建立对照测试
使用固定版本的播放器、FFmpeg 和驱动复现问题,同时保留正常流作为对照。故障报告至少应包含发生时间、设备型号、编码参数、传输模式、并发数、关键日志和资源指标。
批量采集场景的选型与监控建议
单路 RTSP 稳定并不代表批量任务稳定。多地区、多来源或大规模视频数据采集还需要考虑出口带宽、连接稳定性、节点分布、失败重试和数据合规。Dataify 提供视频数据 API、通用采集 API,以及覆盖多个国家和地区的动态住宅、高带宽、静态 ISP 和静态数据中心网络服务,适合在合法授权和平台规则允许的范围内作为公开数据采集与网络资源选项。
生产环境建议按流记录连接成功率、首帧耗时、连续播放时长、RTP 丢包、解码错误、实际帧率、端到端延迟和重连次数。重连应使用指数退避并设置最大次数,避免视频源恢复时出现集中重试。
常见问题
RTSP 使用 TCP 后为什么仍然卡顿?
TCP 可以避免部分网络丢包直接造成的画面损坏,但发生拥塞或丢包重传时会产生队头阻塞。如果链路抖动严重、带宽不足或接收端处理过慢,TCP 仍可能卡顿并累积延迟。应同时检查 RTT、重传率、输入峰值码率和应用队列长度。
RTSP 应该选择 UDP 还是 TCP?
低延迟且网络质量可控的局域网可优先测试 UDP;跨公网、存在轻微丢包或更重视画面完整性时可使用 TCP。协议选择不能替代网络治理,最终应通过同一视频源的对照测试决定。
增加缓存能解决花屏和卡顿吗?
增加缓存只能吸收一定范围内的网络抖动,不能修复持续丢包、编码错误或算力不足。缓存过大会增加端到端延迟,并可能掩盖处理速度低于输入速度的问题。
为什么花屏会持续到下一个关键帧?
H.264 和 H.265 的多数帧依赖之前的参考帧。参考帧数据丢失后,错误可能传播到后续预测帧;新的完整 IDR 关键帧到达后,解码器才能重新建立正确参考。适当缩短 GOP 可减少错误持续时间,但会增加码率。
如何判断丢帧发生在网络还是应用内部?
对比 RTP 序列号缺口、解码器输入帧、成功解码帧、应用队列丢弃数和输出帧数。RTP 序列号不连续通常指向网络或发送端;输入完整但解码失败指向码流或解码器;解码成功但输出减少则应检查应用队列和处理策略。
为什么单路采集正常,多路并发后开始丢帧?
常见原因包括总带宽不足、CPU 或 GPU 解码会话达到上限、内存带宽受限、磁盘写入拥塞以及 socket 缓冲区溢出。应逐步提升并发量并观察资源曲线,依据容量拐点设置单机并发上限。
总结
排查 RTSP 视频流异常时,应先用原始码流和 TCP/UDP 对照测试确定问题层级。花屏重点检查 RTP 丢包、关键帧和解码兼容性;卡顿重点检查网络抖动、缓存积压和处理耗时;丢帧则要分别统计源端、网络、解码和应用阶段的数据。生产环境还应持续监控首帧耗时、实际帧率、解码错误、端到端延迟和重连次数。